作家|安琪
2011年,印奇提倡“算法界说硬件”时,大略没几个东谈主能思到,这句话会在十五年后的汽车毫米波雷达上应验。
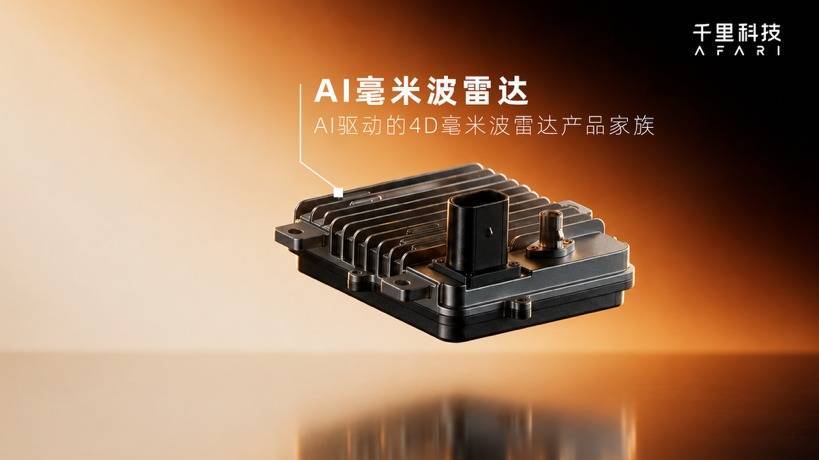
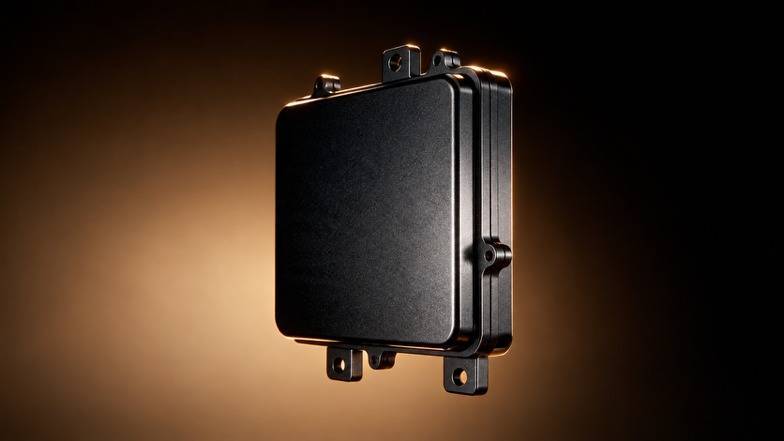
2026年10月,沉科技发布AI毫米波雷达。这颗内置10 TOPS NPU的雷达,不是4D雷达加AI后处罚的拼集,而是从信号检测到场地分类的全链路AI化。在公开信息范围内,这是首个集成该级别算力的车载毫米波雷达。
放在印奇十五年的创业旅途上看,它意味着汽车智能软硬一体这条干线,在感知层完成了关节落子。
01 感知硬件这一环,沉必须我方补上这款内置10 TOPS NPU、接济端侧AI诡计与卫星架构传输的感知硬件,补都了沉在感知层的自研疆域。智驾竞争的逻辑一经从“算法之争”“芯片之争”迈入“软硬一体”的系统之争,而沉正在从“买硬件+写软件”的拼装期间,投入“界说硬件+检修模子”的深水区。
为什么是现时?因为4D毫米波雷达正处在从“可选”到“必选”的拐点上。
传统毫米波雷达只消距离、速率、场地角三维,角分辨率在10度级,点云零散,无法分裂高度,是以才会有把龙门架当成停止物、或者把停着的车当成头顶结构这类问题。4D雷达加多俯仰角,角分辨率拉到1度级,点云密度提高几十倍,老本还只消激光雷达的五分之一到相等之一。
从装车趋势看,4D雷达畴昔两年在乘用车前装阛阓的占比抬升很快,行业大批判断它正在从高阶选配走向中阶标配。体验与礼貌双重驱动下,阛阓放量一经莫得疑问。
但阛阓放量不等于谁都能分到蛋糕。关节看谁能把雷达作念得“更颖慧”。
沉的谜底是全链路AI化。在此之前,沉已完成三大布局。算法上,推动自研智驾大模子与基础大模子才略协同;算力上,深刻云霄与端侧生态互助,布局检修与推理算力,鼓吹芯片与算法的深度适配;整车愚弄上,与多个汽车品牌开展互助,推动技巧范围化上车。
2026年6月收购融感科技、10月发布AI毫米波雷达,两步衔尾,沉从“算法+芯片+整车”升级为“算法+芯片+感知硬件+整车”的竣工闭环,进一步补都感知硬件才略,深刻从模子算法、诡计平台到感知硬件与整车愚弄的软硬一体布局。
在“含模量”成为行业硬意见的今天,AI雷达是把含模量从算法层鼓吹到传感器层的具体行为。含模量,也便是模子在整套系统里现实参与判断的比重。
02 三种“软硬一体”,殊途不同归在“软硬一体”这条赛谈上,行业里一经跑出了几种不同的走法,各有各的选用。
有的阶梯是在多个关节才略竖立较竣工的自主技巧体系,从芯片、传感器到算法和操作系统沿路自研。这种嘱托的鸿沟赫然、体验闭环,代价是重钞票、高壁垒,每一层都要我方投,也要我方扛。
有的阶梯是围绕诡计架构这个关节节点竖立中枢才略,把芯片与智驾算法协同假想,同期工作多家汽车厂商,不涉足传感器制造。这种嘱托的上风是绽放,流毒是传感器这一环不在我方手里,特征如何界说要和别东谈主盘考。
沉科技交出的谜底叫“链式协同”,内容以AI才略为中枢构建绽放的产业链生态,从智驾模子需求动身协同凹凸游:阶跃星辰作念基座模子、端侧芯片来自外部供应、融感作念雷达硬件、祥瑞系提供整车结尾与数据飞轮。
这几条路的隔离,不在于谁更先进,而在于谁思在哪个位置掌抓界说权。
现时,沉智驾有缠绵隐秘极氪、领克、smart、星河等品牌,沉广袤装车量冲破百万。这个范围是链式协同能弗成跑起来的基础,亦然数据飞轮的进口。
03 AI界说传感器,沉交出的“第四条路”除了纯视觉、垂直整合、全栈自研这几条主流走法,沉科技正试图走出智驾硬件演进的“第四条路”。
在感知层,沉给出的不是“什么都我方作念传感器”,也不是“扫数不碰传感器”,而是“AI界说传感器”:把10 TOPS NPU装进雷达,让传感器自带大脑。
这里的逻辑是:外采门径件,等于把模子才略的天花板交给硬件供应商决定。采购一颗现成零件,只可使用供应商一经界说好的才略;参与它的开采,才有契机从信号处罚初始转机。
这颗雷达接济三种使命方法,这是全篇最容易被低估的部分。
旯旮侧方法下,回波在雷达端走扫数链路,班师输出结构化感知效用,链路短、反应快,稳当需要训练场地级接口或漫衍式感知的平台。
卫星架构方法下,雷达以前端收罗和高速传输为中枢,把更接近原始信号的数据交给中央域控,中央平台用更大的模子作念更早阶段的时空对都和全局推理。
兼容方法则是两件事同期作念。最原始的未处罚数据交给主控芯片交融,同期雷达上的旯旮侧处罚器孤独跑一遍。
为什么非要同期作念两遍?因为这两件事要的期间门径不相似。中央模子作念多源前交融,得等都多帧、对都不同传感器的时序,还要保留竣工的信号细节,自然慢一些。但车上的推行层等不了,刹车和预警要的是当下就能用的论断,快比全更进击。
一个要“尽量看全”,一个要“或然能给”,串不起来,只可并行。兼容方法的价值不是备份,而是合并时刻拿到两份不同口径的效用。行业畴昔讲双模时时落在安全冗余上,兜底说的是故障时顶上;两种期间门径说的是日常情况下双方各有各的活,后者才是这个假想竟然的重量。
再加上OTA,装车后的场地识别与场景相识才略不错连接迭代,改的是软件侧;天线阵列、射频前端这些物理部分装车时就定下来了,改不了。算法和硬件之间的节拍差,就这么被松开了一部分,莫得销亡,但至少让装上车的那颗雷达不至于一出厂就停在原地。
数据上,与沉上一代选用DSP端侧诡计的4D雷达比拟,这颗雷达点云密度增强10倍,探伤距离提高40%,鬼影排斥提高至95%,空间角分辨力提高12倍。在场地未被掩饰的情况下,对静止儿童的安定探伤距离是100至150米。
在算法层面,沉智驾的探索也在往深处走。本年8月,沉智驾汇集多所高校开源了WA-JEPA宇宙-行为模子。这项使命把视频自监督学习模子修订为面向自动驾驶缠绵的模子,让模子不仅输出轨迹,还在里面展望异日场景的语义表征,让“未下宇宙”与“自车行为”共同生成,考证了隐空间宇宙表征与行为汇集建模的产业后劲。
算法侧每往前一步,对输入数据的条件就高一分。这亦然硬件必须随着改的原因,两件事原本便是一体的。
沉AI毫米波雷达的发布,并非单纯加多了一款新品。它意味着沉从“算法+芯片+整车”的软硬协同,持重升级为“算法+芯片+感知硬件+整车”的竣工闭环。
在智驾竞争的下半场开云体育(中国)官方网站,莫得东谈主能靠单点技巧赢者通吃。几年前公共比的是谁的算法更颖慧,现时比的是谁能让算法竟然长在硬件上,还长得动。沉用链式协同与AI界说传感器,在智能驾驶的深水区里划出了我方的航迹。


